乐鱼娱乐登录入口:安全激光扫描仪在AGV上的应用
来源:乐鱼娱乐登录入口 发布时间:2026-10-26 18:08:49自动导引车(AGV)和自主移动机器人(AMR)正成为现代工厂、仓储和物流中心的核心运载力量。然而,这些移动平台运行在高度动态的环境中——人员穿梭、叉车往来、货架林立,传统的安全措施(如防撞条、安全地毯)往往只能“撞上才停”,难以满足现代物流对安全性与效率的双重要求。安全激光扫描仪作为一种基于二维激光雷达的安全防护设备,通过持续扫描周围环境、定义可配置的安全区域,将移动平台转变为具备感知与反应能力的智能系统,从根本上改变了AGV的安全防护范式。
安全激光扫描仪的核心原理并不复杂:设备内部的旋转镜面以极高频率偏转红外激光脉冲,在270°至276°的扇形区域内进行二维扫描,经过测量每个光脉冲的飞行时间精确计算与障碍物之间的距离,精度可达毫米级。但“测距”只是基础,真正的价值在于将测量数据转化为安全决策——安全分区、速度监控和轮廓识别构成了三大核心功能支柱。
安全激光扫描仪的安全分区功能,首先体现在“分层防护”的逻辑上。工程师通过配置软件将扫描区域划分为不同层级:最外围是警告区域,当人员进入时系统触发声光警示或让设备减速;再向内是保护区域,一旦被侵入,扫描仪立即通过安全输出信号(OSSD)切断机器动力,使设备进入安全停止状态。这种“预警+保护”的分级机制,让防护不再是“一停到底”的粗暴中断,而是有了预警与缓冲的余地,在守住安全底线的前提下大幅度减少了误停带来的产能损失。
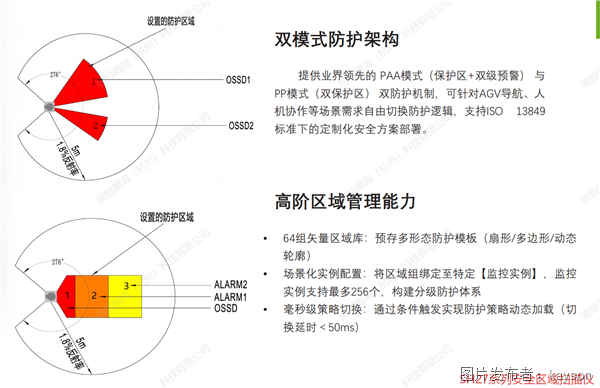
安全分区功能的核心价值在于其动态适应性。主流安全激光扫描仪普遍支持多区域组的动态切换,以适应AGV在不同行驶状态下的防护需求。骑鲸瞰海(杭州)科技有限公司自主研发的SH27系列安全激光扫描仪,可通过“区域选择功能”最多配置256个区域组:高速行驶时保护区较大,以确保及早检测到障碍物;速度较低时保护区域相应缩小,以减少不必要的停机时间。丰富的区域组选择(保护+警告),使安全行驶、制动与加速行为可以依据车辆负载、速度或路径布局自动适配,即使在弯道或接近转运站时,也能实现更平滑、更高效的驾驶行为。
每个区域组可包含一个保护区域和两个报警区域,也可配置为两个独立的保护区域;区域组之间可根据速度实时切换,并通过编码器持续监控速度与行驶方向,来控制安全区域的选择。
区域切换的安全性同样不容忽视。SH27系列安全激光扫描仪支持静态切换、编码器切换、轮廓识别等多种区域组切换条件,并对切换全过程采用冗余保护,体现了功能安全设计的严谨性。
安全分区的动态切换并非随意为之,其触发信号来源于速度监控系统。AGV的速度信息通过编码器采集,接入监控单元进行实时监控,并根据速度值选择对应的安全区域组。当AGV速度超过安全阈值时立即触发停止。该方案符合EN/ISO 13849-1安全标准及EN 1525 AGV行业安全标准(C类标准),可使AGV达到PL d的安全等级。
SH27系列安全激光扫描仪将速度监控功能直接集成到扫描仪内部。该系统允许监控4组(8个)编码器信号,检测区域根据速度动态调整。如果超过了指定速度,检测区会自动切换到扩展检测区,使AGV能够在最高允许速度下安全移动。用户只需指定所需速度,相应的检测区轮廓通过集成的制动距离插值自动计算。这种集成化设计的优点是消除了对外部编码器或传感器的需求,全部功能在扫描仪内部完成并直接与AGV的PLC通信,在大多数情况下免除了安全PLC的需求,明显降低了系统复杂性和成本。
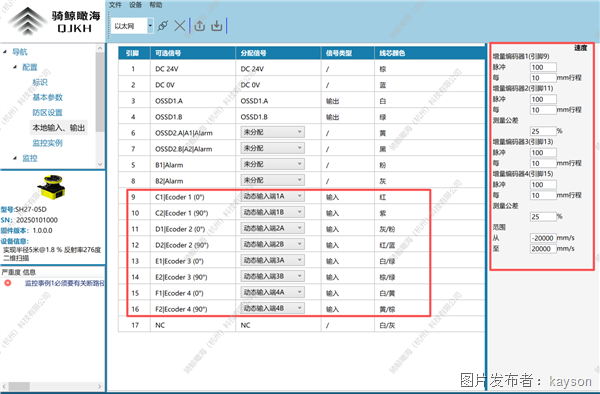
对于需要更复杂安全逻辑的应用,安全控制器承担着速度监控与区域切换的协调中枢角色。安全控制器与安全激光扫描仪的配合,基于速度和行驶方向信息切换保护场,确保AGV始终以适当速度沿正确方向行驶。
轮廓识别是安全激光扫描仪在AGV应用中的第三大核心功能,它使扫描仪从单纯的“安全防护设备”升级为“安全感知平台”。安全激光扫描仪可提供专门的轮廓检测场,持续检测周围环境的几何轮廓,并与预编程的参考轮廓进行比对。当AGV到达预定的对接位置时,扫描仪通过识别周围轮廓来确认车辆位置是否准确,从而安全地切换工作模式。
相关国家和国际规定要求,当进入方向与扫描平面之间的角度超过30°时,应监控参考轮廓。通过参考轮廓场,扫描仪能可靠检测位置偏移或门开闭等状态变化。
轮廓识别更深层的价值在于,安全激光扫描仪产生的高精度测量数据可以直接用于AGV的导航与定位。SH27系列安全激光扫描仪在提供安全监控的同时,还输出高精度的测量值用于车辆导航,连续轮廓检测为车辆定位和导航提供了基础数据。
SH27系列安全激光扫描仪通过SDK包开放数据接口,用户可将激光扫描数据用于SLAM(同步定位与建图)算法,生成环境地图用于导航,数据通过UDP协议传输。同一台安全激光扫描仪在保障功能安全的同时,承担环境感知与定位的任务,减少了传感器数量和系统复杂度。
在安全系统的设计中,轮廓识别数据还承担着系统诊断的职责:扫描仪将轮廓测量结果与安全评估逻辑进行冗余交叉校验,一旦测量数据异常,或与参考轮廓的偏差超出设定阈值,系统即判定为潜在故障,并触发相应的安全响应。这种基于冗余数据的交叉验证机制,逐步提升了整个安全系统的诊断能力和可靠性水平。
在仓储物流场景中,一台AGV通常在对角线位置(如右前方与左后方)各安装一台安全激光扫描仪,以实现行驶方向上的全覆盖监控。每台扫描仪同时监控两个危险区域,各自切换独立的OSSD输出。当AGV直线前进时,前方扫描仪的保护区域根据当前速度设定;转弯时,根据编码器差速信息判断转向,动态切换到相应方向的保护区域组。
安装高度的选择是安全激光扫描仪在AGV上部署时的关键工程细节。如果扫描平面过低(如脚踝高度),分辨率设为70 mm时光束可能恰好从双脚之间穿过而漏检;将扫描仪安装在约300 mm的高度,扫描平面处于小腿肚位置,便能可靠识别到人的腿部。这一看似微小的工程考量,是“能看见人”与“看不住人”之间的分界线。
此外,扫描仪的紧凑化设计对AGV集成至关重要。骑鲸瞰海的SH27系列安全激光扫描仪总体高度仅79.5 mm,可轻松集成到小型AGV和移动机器人中。底面仅为80 mm × 80 mm,同样适用于空间受限的移动平台。紧凑型设备在性能上并不逊色于大尺寸型号,现代技术使体积很小的激光扫描仪也能提供同样的精度和功能。
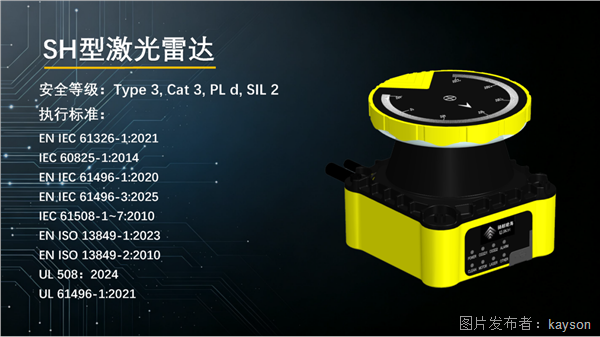
安全激光扫描仪在AGV上的应用一定要满足严格的国际安全标准。主流产品通常同时满足EN ISO 13849的Category 3 / PL d与IEC 61508的SIL 2等级要求,并通过IEC 61496-3标准认证为3类电敏防护设备。这些认证最终落实在硬件层面——双通道OSSD输出与持续自诊断保证扫描仪在检测到保护区域被侵入或自身出现影响安全的故障时,能在设备响应时间内切断安全回路。
对应欧盟 EMC 指令 2014/30/EU,覆盖工业环境电磁发射与抗扰度要求
由 TÜV 授权机构签发的自愿性产品认证标识,覆盖产品安全、质量与可靠性要求
UL 508 为北美工业控制设施安全标准(≤1500 V),不涵盖功能安全评估;功能安全要求可参照 UL 61496 系列
安全激光扫描仪在AGV领域的应用正呈现出三个明显的技术趋势。首先是功能融合的深化:扫描仪从单一的安全防护设备,演变为集安全防护、导航定位、环境感知于一体的综合传感器平台,安全数据与非安全数据可通过PROFINET PROFIsafe、EtherNet/IP CIP Safety等安全总线接口实现共线传输。其次是智能化程度的提升:SH27系列等产品通过内置的制动距离插值算法自动计算检测区轮廓,用户只需指定速度值就可以完成配置,降低了工程部署门槛。第三是标准化接口的普及:ROS包的提供使安全激光扫描仪能够便捷地融入机器人开发生态,为更广泛的移动机器人应用场景提供安全支撑。
随着AGV和AMR在智能制造与智慧物流中的角色愈发重要,安全激光扫描仪作为其安全感知的核心组件,其技术进步将持续推动移动平台在安全与效率之间实现更优的平衡。